수년 전 Presummarized 컨트롤 차트를 JMP 버전 5 반도체 업계의 여러분의 요청에 따라. Presummarized 컨트롤 차트에는 여러 가지 유형이 있지만 가장 일반적인 차트 중 하나는 XBar 차트처럼 하위 그룹 평균을 표시하지만 시그마에 대한 연속 평균 값 사이의 전체 이동 범위를 사용하는 "Individual on Group Means"차트입니다 한계를 계산할 때.
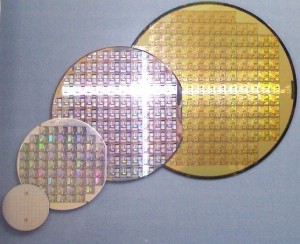
전형적인 웨이퍼 제조 공정은 여러 단계를 포함하는데, 그 중 많은 단계가 중첩 된 스 플리트 플롯 구조와 유사합니다. 예를 들어, 웨이퍼 (위 그림)는 일반적으로 원통형 실리콘 잉곳에서 슬라이스됩니다. 그런 다음 집적 회로가되는 개별 다이 조각으로 다이 싱되기 전에 여러 공정이 웨이퍼에 적용됩니다. 이로부터 원래의 실린더에서 불순물이 발생하면 그 실린더에서 슬라이스 된 모든 웨이퍼에 영향을 미치고 이후에 모든 개별 회로가 해당 실린더와 연결된 각 웨이퍼에서 슬라이스된다는 것을 알 수 있습니다. 그러나 한 웨이퍼에서 레이어에 오류가 발생하면 특정 웨이퍼에서 발생하는 각각의 결과 회로에 영향을 미치지 만 다른 웨이퍼에 영향을 미치거나 해당 웨이퍼에서 절단되지는 않습니다. 반도체 제조 공정과 같이 다양한 입도 수준에서 효과를 볼 수있는 환경에서는 Presummarize 또는 Three-way 차트가 유용 할 수 있습니다.
JMP에서 이전 컨트롤 차트 플랫폼을 사용하여 XBar / R 차트 조합을 실행 한 결과를 동일한 데이터에 대한 컨트롤 차트의 Presummarize 그룹과 비교할 수 있습니다. 동일한 하위 그룹 평균 포인트가 각 차트에 표시되고 각 차트는 동일한 평균을가집니다. 두 차트 모두에 대해 테스트 1이 선택되어 있지만 제한을 계산하는 데 사용 된 시그마가 각 차트 (범위 대 이동 범위)마다 다르므로 XBar 차트에만 나타나는 제어 포인트를 확인합니다. XBar 차트에 사용 된 시그마는 평균 범위를 기반으로합니다. 이내에 각 웨이퍼 하위 그룹에 대해 개별적으로 수행하는 반면, 그룹 수단에 대한 개별 작업은 각 웨이퍼 / 로트 하위 그룹 조합의 변형을 무시하고 이동 범위만을 조사합니다 중에서 각 웨이퍼 / 로트 하위 그룹.
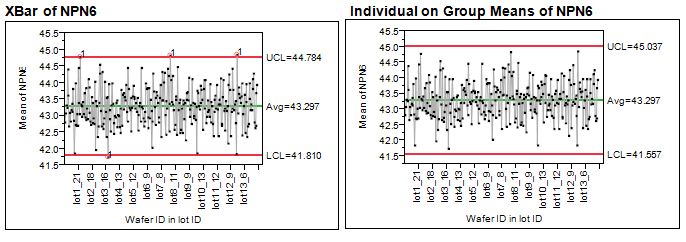
그림 1에서는 출력에서 첫 번째 차트 만 보여줍니다.이 차트는 "위치"차트라고 할 수 있습니다. 일반적으로 표시되는 두 번째 차트 또는 "분산"차트는 위치 차트의 시그마를 계산하는 데 사용 된 관련 차트 (범위 또는 이동 범위)입니다.
차이를 분할하여 실제로 모든 변형 소스를 확인하면 고 노이즈 영역을 찾아 내고 적절한 너비 인 제한을 적용 할 수 있습니다. 이전에는 JMP에서이 작업을 수행 할 수있는 유일한 방법은 XBar / R 차트와 Presummarize 차트의 두 가지 컨트롤 차트를 실행하거나 둘 다 실행 한 스크립트를 작성한 다음 함께 연결하는 것입니다.
JMP 10에서는이를 위해 옵션을 추가했습니다. 방법은 다음과 같습니다.
JMP 10의 샘플 데이터 파일에서 반도체 Capability.jmp를 엽니 다.분석 -> 품질 및 프로세스 -> 제어 차트 빌더를 선택하십시오.Y 드롭 존으로 NPN6 드래그lot_id를 X 드롭 존으로 드래그 한 다음 lot_id 위의 웨이퍼를 드래그하여 lot_id 내의 웨이퍼를 중첩시킵니다.그래프를 마우스 오른쪽 버튼으로 클릭하고 분산 차트 추가를 선택합니다.
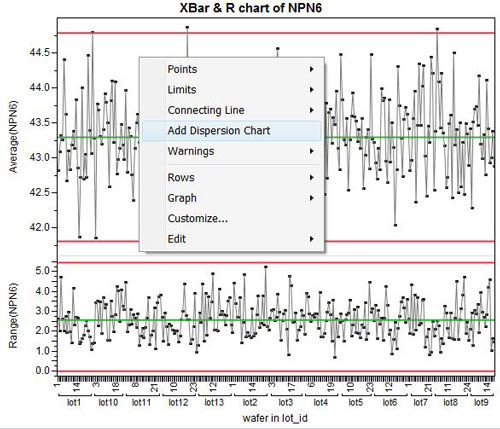
기본적으로 컨트롤 차트 작성기는 XBar와 R 차트 사이의 평균 차트에 이동 범위를 삽입하여 로트 내의 웨이퍼 간의 차이를 표시합니다. 또한 이동 범위를 사용하도록 위치 차트의 한도를 변경하여이를 미리 구획화 된 개별 그룹 방법 차트로 변경합니다.
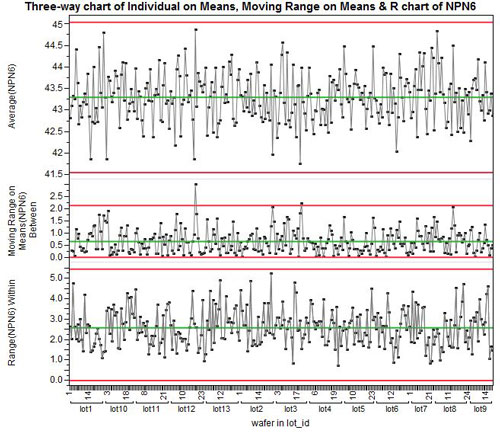
이제 JMP의 미리 정의 된 3 방향 컨트롤 차트가 내장되어있어 사용하기 쉽습니다. 당신이 그들에 대해 어떻게 생각하는지 알려주세요.
애니 더들리 탕기 쓴 :
제안을 주셔서 감사 드리며 귀하의 과제 중 일부를 공유해 주셔서 감사합니다. 블로그를 쓰나요? 그렇다면 블로그 게시물에서 이에 대해 더 자세히 논의 할 것을 고려해야한다고 생각합니다. 많은 독자들이 귀하의 경험과 도움을 줄 수있는 JSL 팁을 찾을 것이라고 저는 믿습니다.
마이크 클레이튼 쓴 :
반도체 산업에서 우리는 독일의 Cameline SPACE 제품 (Lineworks는 다른 회사의 이름 임)의 기능 평가 및 제어 차트 작성에 유럽의 방식을 사용했습니다.
이 시스템은 많은 LIMITS 방법을 선택할 수 있으며 기본 분산 구성 요소, 중첩 및 독립 문제가없는 경우 더욱 강력 해지는 여러 가지 규칙을 선택할 수 있습니다.
우리는 진단 목적 (예 : 각 웨이퍼에 3 ~ 9 개의 사이트)에 대해서 차트 제한을 설정하지 않는 서브 그룹을 가지고 있습니다. 챔버 컨디셔닝으로 인해 일부가 변형되거나 방사형으로 분포가 변경되지 않는 한 상관 관계가 높기 때문입니다.
우리는 무작위 표본 추출이 없습니다 ... 그러나 단순한 조정이 아닌 CONTAINMENT 및 기계 FAULT DETECTION 용도로 생산 될 때마다 모든 로트와 때로는 모든 웨이퍼를 플롯합니다 .... 또한 우리는 선언에 사용되는 센서 기반 데이터를 가져옵니다 이 도구는 OK이며 계측 데이터 (예 : EWMA)의 경향 차트가 래서 피 설정 (적응 형 공정 제어)을 수정하도록합니다.
이 MIX가 문제이며 JMP는 이러한 실시간 도구의 계획 및 확인 (오프라인 모드)에만 사용됩니다. 다른 업계의 또 다른 예로는 다중 변수 모드 (정유소, 제지 공장, 모든 연속 공정 산업)에서 실시간 모니터링을 위해 Umetrics를 사용하고 있습니다. 그리고 JMP는 공정 제어 목적이 아닌 계획, 점검, 교육청 (DOE) 등을 위해 오프라인으로 다시 사용됩니다.
따라서 JMP의 차트 작성 유틸리티는 Shewhart 또는 Nelson 수 대신에 M 포인트> 2 시그마, N 포인트 중 N 포인트를 중심선의 한면에 추가 할 수 있습니다.
한계는 시그마 배수가 아닌 원시 데이터 분포의 백분위 수를 기준으로 설정할 수 있습니다. 강력한 통계를 사용하여 경제 한도. 우리는 이미 많은 사람들과 함께이 문제에 관해 논의 해왔고, 그 때문에 Camline은 많은 옵션을 가지고 있습니다 ... 그들은 오랜 세월에 걸쳐 첫 번째 파트너 (유럽, 자동차 칩)로서 인피니언을 만족시켜야했습니다.
Q-DAS를 기반으로 한 자동차 공급망 품질 소프트웨어 도구는 여전히 사용되었지만 칩 제조업체에게는 고도로 맞춤화되어야했습니다.
다른 문제는 WAFER MAPS입니다. 우리는 BIT 데이터 (좋은 대 나쁜)뿐만 아니라 PARAMETER 데이터, 실제 값, 실제 등고선에 대해 웨이퍼로 등고선 도표를 사용합니다. 또한 BIN 실패 번호 (실패 빈 코드는 각 다이 사이트에서 레이블로 사용됩니다). 또한 우리는 만성 공간 패턴을 시각화하기 위해 많은 웨이퍼와 많은 로트에서 파라 메트릭 데이터를 위해 median (eng는 통계 유형을 선택할 수 있음)을 사용하는 STACKED 맵을 가지고 있습니다.
다른 문제 중 하나는 SPEC LIMITS (제어 한계가 아닌)를 스펙 파일의 COLUMN PROPERTIES에로드하는 방법입니다 (많은 자습서 및 서적과 사용자 그룹 엔티티에서이를 검색해보십시오). 더 많은 테스트 매개 변수 및 PLOTS는 분포도 (예 : 그래프 작성기) 및 한계 값 X (공칭 X)으로 표시되는 한계를 가질 수 있습니다. 이제 우리는 각 플랫폼과 JMP의 각 버전마다 사용자 정의 스크립트를 작성합니다.
